 ES
 English
 中文简体
 русский
 Español

Inicio / Noticias / Noticias de la Industria / Motores de engranajes de CC sin escobillas de 24 V, 48 V y 220 V: elección del voltaje correcto

Industria de aplicaciones
AGV
robots automatizados
Corte por láser
Clasificación logística
Central fotovoltaica
Dispositivos médicos
Motores de engranajes de CC sin escobillas de 24 V, 48 V y 220 V: elección del voltaje correcto
Un integrador de AGV nos pidió recientemente que hiciéramos funcionar un motorreductor de CC sin escobillas de 200 W desde un bus de 24V porque el vehículo ya tenía una batería de 24V. El motor funcionó, pero el cable a la rueda motriz trasera necesitaba una sección transversal de 2,5 mm2 y las pérdidas del controlador superaron los 12 W. Al volver a seleccionar el mismo motor para un devanado de 48V, se cortó la corriente de 8,3 A a 4,2A, se permitió un cable de 1,0 mm2 y se redujo el calor que la caja de control tenía que disipar en aproximadamente un 60 por ciento. Esa decisión cambió el costo del mazo de cables, el tamaño del gabinete y la mano de obra de ensamblaje.
Por lo tanto, elegir entre motorreductores CC sin escobillas de 24 V, 48 V y 220 voltios nunca es un detalle de última hora. La clase de tensión determina el devanado del motor, el controlador, los fusibles, las secciones de los cables, la ruta de certificación de seguridad y la arquitectura eléctrica alrededor del motorreductor. Esta guía explica qué cambia realmente cada voltaje en un sistema de automatización real y cuándo cada uno es la elección de ingeniería correcta.
Por qué el voltaje es la primera decisión, no la última
El voltaje es una decisión a nivel del sistema porque cada vatio de salida mecánica debe viajar a través del devanado del motor, el cable, los conectores y la etapa de potencia del controlador como corriente eléctrica. Para la misma salida, la corriente del bus cae a medida que aumenta el voltaje: un motorreductor de 200 W consume 8,3 A a 24 V, 4,2 A a 48 V y sólo 0,91 A a 220 V. Debido a que las pérdidas de cobre y semiconductores aumentan con la corriente al cuadrado, un sistema de 48 V disipa aproximadamente una cuarta parte de la pérdida del cable de un sistema de 24 V, y un sistema de 220 V reduce esa pérdida en aproximadamente dos órdenes de magnitud.
Definición central. Un motorreductor de CC sin escobillas es un motor síncrono de imán permanente con una caja de cambios integrada, impulsado por un controlador electrónico que conmuta las fases del devanado. El devanado está diseñado para un voltaje de bus de CC específico y el controlador, los cables, los conectores y la protección deben coincidir con ese mismo voltaje nominal.
Un voltaje más alto también cambia las decisiones no eléctricas. Los contactores, fusibles, circuitos de parada de emergencia, terminaciones de blindaje y estándares de conectores seguros al tacto cambian cuando el bus de CC se mueve por encima del umbral de voltaje extra bajo de seguridad (SELV) de 60 V. Si todavía está eligiendo entre arquitecturas con y sin escobillas, nuestra Comparación práctica de motores CC con escobillas y sin escobillas Cubre en detalle las compensaciones entre eficiencia y mantenimiento.
Motores de engranajes CC sin escobillas de 24 V: movilidad de batería de bajo consumo
24 V es el voltaje correcto cuando el motor de engranajes de CC sin escobillas debe funcionar con una batería o un suministro regulado de bajo voltaje y la salida continua se mantiene por debajo de aproximadamente 200 W.
Un motor de 24 V se encuentra dentro del límite SELV, por lo que el bus de CC no representa un riesgo de descarga eléctrica y el cableado se puede manejar como si fuera un sistema electrónico de bajo voltaje. Es por eso que los 24 V aparecen en camas de hospital, carros médicos, actuadores lineales eléctricos, automatización de muebles y pequeños transportadores de embalaje, donde los operadores o pacientes pueden tocar el sistema.
La compensación aparece a mayor potencia. De 150 a 200 W, un bus de 8 A exige MOSFET de baja resistencia, cables sellados de 2,5 mm2 y conectores clasificados para corriente sostenida. El motor está enrollado con un cable más grueso, lo que limita el número de vueltas y hace que la unidad sea más sensible al tiempo muerto del controlador y a la resistencia de fase.
- Equipamiento hospitalario y asistencial: camas, ascensores, elevadores de pacientes.
- Transportador ligero y puertas de clasificación en estaciones de paquetería
- Válvulas eléctricas, amortiguadores y pequeños platos giratorios.
- Equipos de laboratorio y alimentación en ambientes húmedos.
 Motorreductor sin escobillas de 24 V para automatización de bajo voltaje Este motor de 24 V se adapta a sistemas que funcionan por debajo del umbral SELV y ofrece un par de 25-400 W y 0,08 N·m. Se adapta a equipos compactos donde no se requieren 48 V, pero tenga en cuenta que las necesidades de mayor potencia exigen cableado robusto y MOSFET. Ver producto →
Motores de engranajes CC sin escobillas de 48 V: el punto ideal para AGV y logística
48 V es el punto óptimo para la robótica impulsada por baterías porque se mantiene por debajo del techo SELV de 60 V y al mismo tiempo ofrece aproximadamente el doble de la densidad de potencia utilizable de un bus de 24 V.
Las plataformas de AGV y robots móviles autónomos han estado migrando de autobuses de 24 V a 48 V durante los últimos cinco años. Un accionamiento andante AGV de 400 W necesita solo 8,3 A a 48 V, exactamente la corriente que consume un sistema de 24 V para la mitad de energía. Por lo tanto, el mismo cable, conectores y etapa de potencia del controlador transportan el doble de par. Las columnas de elevación para robots de almacén suelen utilizar unidades de 48 V de 250 W a 1100 W, mientras que un bus de 24 V requeriría barras colectoras de gran tamaño o cables paralelos.
48 V también es compatible con módulos de batería de telecomunicaciones estándar, controladores controlados por CAN y paquetes de litio disponibles en el mercado. La ruta de aprobación de seguridad sigue siendo la misma que la de 24 V, por lo que los requisitos de EMC y protección táctil siguen siendo manejables.
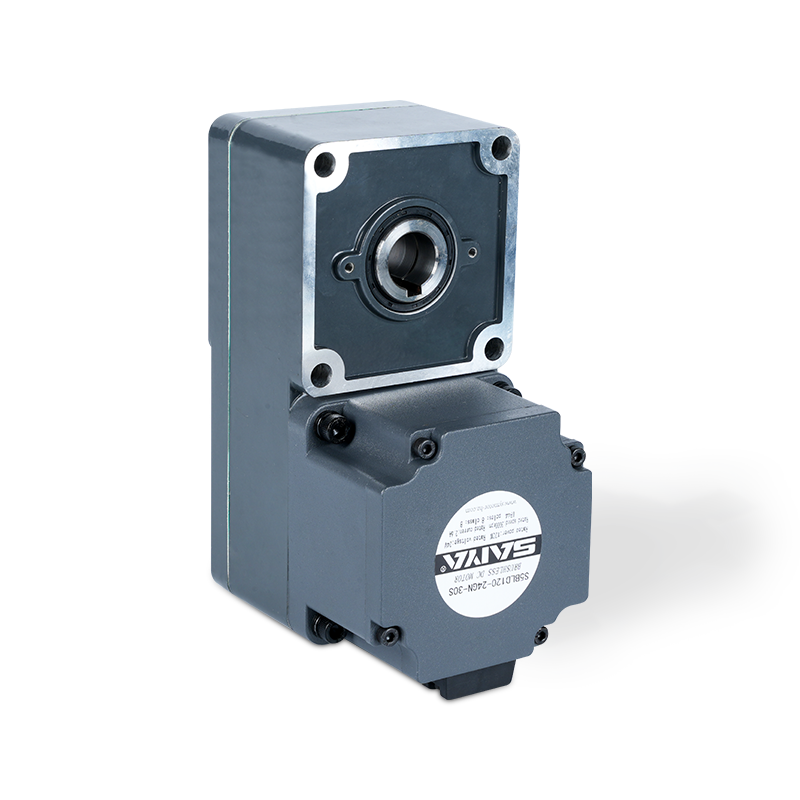 Motor de engranajes sin escobillas de 48 V para robótica alimentada por baterías Diseñado para el punto óptimo de 48 V, este motor ofrece 25-400 W con un par de hasta 1,27 N·m. Se integra con paquetes de baterías de telecomunicaciones y controladores CAN, lo que lo convierte en una opción práctica para robots móviles y automatización. Ver producto →
Motores de engranajes CC sin escobillas de 220 V: salida industrial alimentada por red
220 V es la elección correcta para equipos fijos conectados a la red eléctrica, donde la potencia debe superar varios cientos de vatios y no se aceptan cables de gran tamaño.
Un motor de engranajes sin escobillas de 220 V es impulsado por un controlador que rectifica 220 V CA a un bus de aproximadamente 310 V CC y luego conmuta el devanado. A 400 W, la corriente del bus es de sólo 1,8 A, por lo que se pueden alimentar varios motores a través de cables blindados estándar de 0,75 a 1,5 mm2 y las pérdidas en los cables se vuelven insignificantes en bastidores de máquinas largos. Precisamente por este motivo, los transportadores de procesamiento de alimentos, las máquinas de envasado, los accionamientos textiles y los sistemas de clasificación de almacenes prefieren unidades de 220 V.
El costo de 220V es la complejidad del sistema y la disciplina de instalación. El controlador necesita un filtro EMI, una conexión a tierra adecuada y aislamiento entre la etapa de potencia y la lógica de control. La protección contra contacto y las distancias de fuga siguen las reglas de voltaje de la red eléctrica, por lo que un electricista calificado debe conectar la unidad. Para un fabricante de equipos, el negocio es sencillo: un voltaje más alto compra un par continuo más alto, cobre más pequeño y una carga térmica más baja, a cambio de requisitos de cableado más estrictos.
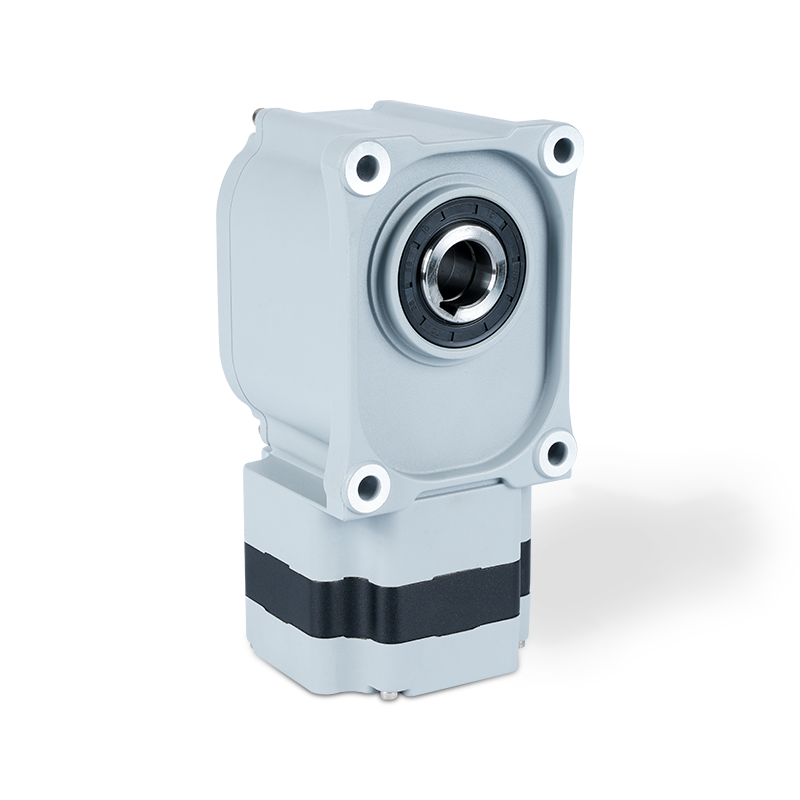 Motorreductor sin escobillas de 220-230 V CA para equipos fijos Este motor de tensión de red proporciona de 10 a 400 W con un par de hasta 1,5 N·m, ideal para máquinas estacionarias que requieren una mayor salida continua. Exige un filtrado EMI adecuado y una instalación calificada, cambiando la complejidad del cableado por el rendimiento. Ver producto →
Comparación lado a lado: motores de engranajes de CC sin escobillas de 24 V, 48 V y 220 V
La decisión se concreta cuando las tres clases de tensión se colocan en la misma tabla con los parámetros que afectan el diseño de una automatización.
| Parámetro de diseño | sistema de 24V | sistema de 48V | sistema de 220V |
| Rango de potencia típico | 6W a 200W | De 50 W a 400 W, más con accionamientos en paralelo | 100 W a 3000 W y más |
| Corriente a 200 W de salida | 8.3A | 4.2Un | 0,91 A |
| Clase de seguridad | SELV, por debajo de 60 V CC | SELV, por debajo de 60 V CC | Se requiere tensión de red, conexión a tierra y protección contra contacto. |
| Cable a 200W | 2,5 mm2 recomendado | 1,0 mm2 | 0,5 a 0,75 mm2 |
| Complejidad del controlador | Controladores simples de 12 a 24 V | Controladores CAN o de bus de campo industrial | Filtro EMC, PFC, aislamiento requerido |
| Funcionamiento con batería | Nativo | Nativo | Requiere paquete de baterías e inversor. |
Cómo seleccionar el voltaje correcto para su sistema de motor de engranajes de CC sin escobillas
Seleccione el voltaje trabajando hacia atrás desde el perfil de carga, la fuente de alimentación y las restricciones del cableado físico, en ese orden.
- Clasificar la fuente de alimentación: toma de corriente fija, batería integrada o autobús de vehículo compartido. Esto reduce inmediatamente los candidatos de voltaje.
- Calcule la potencia continua en el peor de los casos a partir del par y la velocidad, incluido un factor de servicio para cargas de impacto, en lugar de utilizar la clasificación de la placa de identificación del motor.
- Divida la energía por cada voltaje candidato para encontrar la corriente del bus, luego verifique la caída de voltaje sobre la longitud real del cable. No permita una caída de más del 3 al 5 por ciento a plena carga.
- Verifique las señales de control que necesita: bus de campo, habilitación, freno y retroalimentación del sensor. Los controladores de mayor voltaje tienden a integrarlos en un solo conector.
- Verifique los requisitos de aprobación y seguridad para el mercado de destino, incluidos los umbrales SELV y las reglas de cableado de la red eléctrica.
Manténgase en 24V o 48V cuando
- La máquina funciona con batería o bus CC de bajo voltaje.
- La potencia continua se mantiene por debajo de los 400 W.
- La seguridad táctil del operador y la aprobación SELV son importantes.
- El controlador debe ubicarse cerca del motor.
Pase a 220 V cuando
- Cerca de la máquina hay disponible una red eléctrica fija.
- La potencia continua supera los 400 W.
- Los tramos de cable son largos y necesitan secciones transversales pequeñas.
- Varios motores comparten un gabinete de controlador.
Si ya tiene un ciclo de trabajo y una ruta de cable definidos, envíe el perfil de carga a nuestro equipo de ingeniería a través del pagina de contacto Y comprobaremos el voltaje, la relación de transmisión y el controlador antes de pedir el primer prototipo.
Preguntas frecuentes: motores de engranajes de CC sin escobillas de 24 V, 48 V y 220 V
¿Puedo hacer funcionar un motor de engranajes CC sin escobillas de 24 V con un suministro de 48 V?
No. La sobretensión hace que el motor supere su velocidad nominal, satura el circuito magnético y puede destruir los MOSFET del controlador o desmagnetizar los imanes del rotor. Se debe utilizar un devanado y un controlador de 24 V en un bus de 24 V, y la misma regla se aplica a los sistemas de 48 V y 220 V.
¿Es siempre más eficiente un motorreductor sin escobillas de mayor voltaje?
La eficiencia del motor es más alta cerca de la carga nominal, independientemente del voltaje, pero la eficiencia del sistema mejora a un voltaje más alto porque las pérdidas I2R en cables, conectores e interruptores del controlador disminuyen drásticamente. Un sistema de 48 V generalmente superará a un sistema de 24 V de la misma potencia una vez que se incluyen el cableado y las pérdidas térmicas.
¿Cuál es la potencia máxima práctica para un motorreductor de CC sin escobillas de 24 V?
La mayoría de las unidades de 24 V están diseñadas para hasta 200 W continuos. Por encima de ese nivel, la corriente supera los 10 A y el costo de la refrigeración del controlador, los cables pesados y las clasificaciones de los conectores aumentan más rápido que el costo de cambiar a un diseño de 48 V o 220 V.
¿Los motores de engranajes de CC sin escobillas de 220 V funcionan directamente desde una toma de CA?
Se conectan a una fuente de alimentación de 220 V CA, pero el motor en sí es una máquina de CC. El controlador rectifica la entrada de CA a un bus de CC cerca de 310 V y luego conmuta el devanado. Instale siempre un controlador clasificado para entrada de 220 V/230 V CA con conexión a tierra adecuada y cables de motor blindados.
DETALLES DE CONTACTO
- Teléfono: 0086-0571-86951513/86951543
- Fax: 0086-571-86040769
- Correo electrónico: [email protected] / [email protected] / [email protected]
- Oficina: Hangzhou Saiya Transmisson Equipment Co.,Ltd
- Dirección: Room 2201, Wanyin building, Hangzhou City, Zhejiang Province
- Fábrica: Zhejiang Saiya Intelligent Manufacturing Co., Ltd.
- Dirección: No.35 Building , Zhongnan High-tech Yunhe Zhigu Industrial Park, Xinan town, Deqing county, Huzhou city, Zhejiang, China
ENLACE RÁPIDO
PRODUCTO
Si estás interesado
En nuestros productos,
Por favor consúltenos
Derechos de autor © Zhejiang Saiya Intelligent Manufacturing Co., Ltd. Todos los derechos de autor.
Proveedores de motores reductores de engranajes personalizados
