 ES
 English
 中文简体
 русский
 Español

Inicio / Noticias / Noticias de la Industria / Cómo elegir el motor de engranajes de CC adecuado para aplicaciones alimentadas por baterías

Industria de aplicaciones
AGV
robots automatizados
Corte por láser
Clasificación logística
Central fotovoltaica
Dispositivos médicos
Cómo elegir el motor de engranajes de CC adecuado para aplicaciones alimentadas por baterías
Un vehículo guiado automatizado que tiene que terminar un turno de ocho horas con un paquete de 48V es un problema de ingeniería diferente al de una bomba médica portátil que funciona durante unos minutos al día. La elección del motor de engranajes de CC adecuado para aplicaciones alimentadas por batería decide el tiempo de funcionamiento, el margen de parada y la vida útil antes de que cualquier ajuste del software pueda ayudar. Un motor de engranajes de CC combina un motor de CC de imán permanente con una caja de engranajes reductora integral que aumenta el par de salida y reduce la velocidad de salida en una relación fija; En equipos de batería, el mismo diseño está disponible en versiones con y sin escobillas en devanados de 12 voltios, 24V y 48 V.
Cómo elegir primero el par y la velocidad adecuados del motor de engranajes de CC
El par de salida y la velocidad definen el motor, no la potencia del catálogo. Mida la carga que realmente mueve el actuador: par de funcionamiento en la rueda o husillo, par de arranque en el arranque y la velocidad máxima que necesita la máquina. La relación de la caja de cambios luego relaciona esos valores con el eje del motor. Cuando la carga requiere 12 Nm a 200 rpm y la etapa de reducción es 10:1, el motor debe mantener 1,2 Nm a 2000 rpm, lo que equivale aproximadamente a 250 W de potencia mecánica antes de pérdidas del controlador.
Agregue entre un 15 y un 20 por ciento de espacio libre a esa primera estimación para la resistencia del devanado, la caída de la batería y la fricción de la caja de cambios. La regla práctica es P = T x n / 9,55, donde P es la potencia mecánica en vatios, T es el par en Nm y n es la velocidad en rpm. Para ver un ejemplo resuelto con diferentes casos de carga, consulte nuestra guía paso a paso para el cálculo de par para motores de engranajes.
Haga coincidir el devanado del motor de engranajes de CC con el voltaje de la batería
El voltaje de la batería decide qué familias de motores son elegibles antes de que comience cualquier comparación de rendimiento. Un motor bobinado para funcionar con 48 V en un paquete de 24 V entrega aproximadamente una cuarta parte de la potencia nominal porque la potencia aumenta con el cuadrado de la relación de voltaje. Primero fije el voltaje del paquete: 12 V para herramientas portátiles livianas, 24 V para unidades AGV compactas y columnas elevadoras, 48 V para plataformas logísticas de mayor potencia donde el ahorro de corriente es más importante.
| Arquitectura | Corriente a 250 W | Familias de motores | Impacto del cableado |
| 12 V | 20,8 A | Cepillado 90-120W | Conductores pesados, fusibles de 30 A. |
| 24 V | 10.4A | Cepillado 90-250 W, BLDC | Cable estándar, 20-50 A BMS |
| 48 V | 5.2A | BLDC 120 W y superior | Conductores finos, carga rápida. |
Cada 250 W de carga continua cuesta aproximadamente 5,2 A en un bus de 48 V, 10,4 A en un bus de 24 V y 20,8 A en un bus de 12 V. El cableado de bajo voltaje se vuelve caro rápidamente.
Después de fijar el voltaje del paquete, verifique el devanado con la curva de descarga completa. Un paquete de litio de 24 V puede estar por debajo de 21 V con un estado de carga del 20% bajo carga, y el devanado aún debe producir un par útil a ese voltaje. Nuestra familia de motores de engranajes sin escobillas de bajo voltaje está preparada exactamente para este entorno operativo.
 Motorreductor de CC sin escobillas de 24 V para aplicaciones de batería de bajo voltaje Este motor de engranajes sin escobillas de 24 V está diseñado para mantener el torque en toda la curva de descarga completa de un paquete de litio, lo que es adecuado para sistemas impulsados por baterías. Con una potencia nominal de 25 a 400 W a 3000 RPM con un par de 0,08 N·m, ofrece una eficiencia del 85 al 92 %, ampliando el tiempo de funcionamiento en comparación con las alternativas con escobillas. Ver producto →
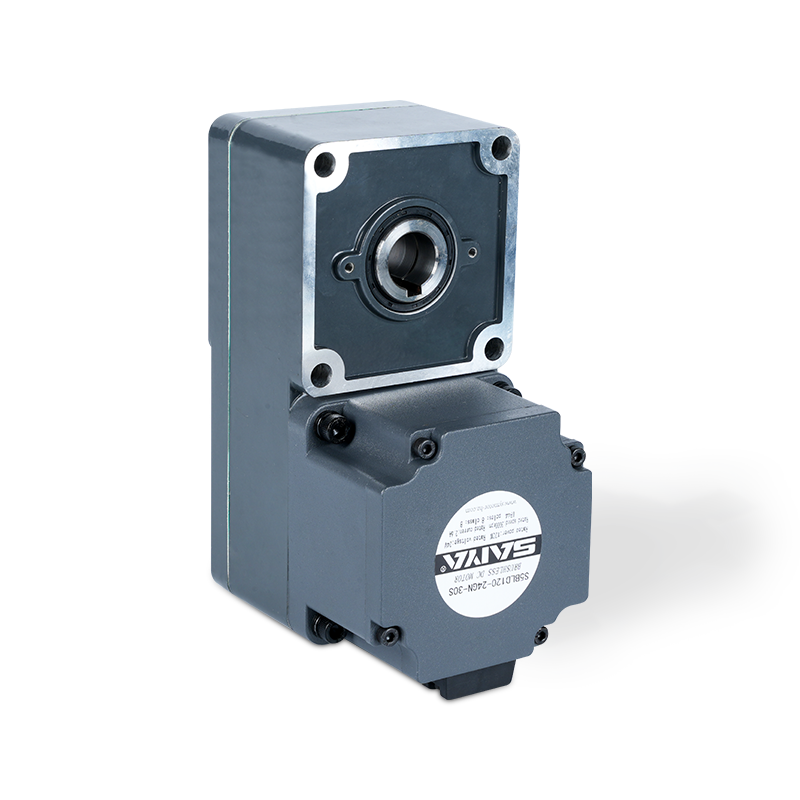 Motor de engranajes sin escobillas de 48 V con mayor rango de torsión Para paquetes de baterías de mayor voltaje, este motorreductor sin escobillas de 48 V ofrece un par de 0,2 a 1,27 N·m en 25 a 400 W, manteniendo la eficiencia en todo el rango operativo. Su diseño sin escobillas reduce el mantenimiento y el ruido, ideal para automatización y transmisiones de vehículos eléctricos. Ver producto →
Motores de engranajes CC con escobillas o sin escobillas: dónde se decide el tiempo de funcionamiento de la batería
Los motores de engranajes de CC sin escobillas devuelven más energía de la misma batería porque su eficiencia se mantiene en todo el rango operativo. Un motor de engranajes de CC con escobillas suele alcanzar un máximo de entre el 70 % y el 80 %, mientras que un diseño sin escobillas alcanza el 85-92 % en el mismo tamaño de bastidor. En un paquete de 100 Wh, un motor con una eficiencia del 90 % entrega aproximadamente 90 Wh a la carga; un motor con escobillas con una eficiencia del 72 % ofrece 72 Wh, un intervalo de tiempo de funcionamiento del 18-20 % antes de incluir las pérdidas de engranajes.
Motorreductor DC cepillado
El menor costo del controlador y la simple inversión hacen que las unidades con escobillas sean atractivas para herramientas con batería de ciclo corto. Los cepillos se desgastan, generan polvo y la eficiencia disminuye drásticamente con carga parcial.
Motorreductor CC sin escobillas
Una mayor eficiencia, una vida útil más larga, una EMI más baja y un funcionamiento silencioso sin sensores se adaptan al movimiento continuo alimentado por baterías. El costo inicial es mayor y un controlador es obligatorio.
Tendencias típicas de eficiencia para motores de engranajes CC de 40 a 120 W en el rango de 24 a 48 V.
En el movimiento impulsado por baterías, el rendimiento no es una recompensa de la hoja de datos. Una diferencia de eficiencia de 15 puntos se traduce en aproximadamente un 30 % más de calor dentro del gabinete y entre un 15 y un 20 % menos de tiempo de funcionamiento con la misma carga.
Elija la caja de cambios por tipo de carga y condiciones de impacto
La etapa de reducción convierte un motor rápido y de bajo torque en el torque que la aplicación necesita, pero el tipo de caja de cambios decide cuánto de ese torque sobrevive y cuánto dura la etapa. Las cajas de engranajes planetarios distribuyen la carga entre varios engranajes planetarios, lo que aumenta la densidad de par, reduce el juego y mejora la capacidad de carga radial en comparación con una etapa recta paralela del mismo diámetro. Las unidades planetarias en ángulo recto ahorran espacio en los conjuntos de dirección y elevación, pero añaden una etapa de bisel o tornillo sin fin con su propio costo de eficiencia.
| Tipo de caja de cambios | Contragolpe | carga radial | Eficiencia por etapa | Mejor uso de la batería |
| Espolón, paralelo | 0,5-1,0 grados | inferior | 97-98% | Actuadores de luz, bajo impacto. |
| planetario | 0,3-0,8 grados | superior | 95-97% | Accionamiento AGV, elevación, choque |
| ángulo recto | 0,5-1,5 grados | Medio | 90-95% | Dirección compacta, ascensores. |
Los robots y AGV que funcionan con baterías acumulan miles de ciclos de arranque, parada y marcha atrás por turno, por lo que la capacidad de choque importa más que el par máximo de la hoja de datos. Una caja de cambios planetaria con un juego inferior a 0,8 grados también mantiene el posicionamiento repetible cuando el motor funciona con control de velocidad o posición. Un motor de engranaje planetario compacto sin escobillas de 42 mm es un práctico punto de partida para robots de batería de servicio medio.
En la robótica de baterías, la clasificación de impacto de la caja de cambios decide la vida útil más que el número de par máximo del motor. Una etapa planetaria con una reacción inferior a 0,8 grados preserva la repetibilidad del posicionamiento durante miles de ciclos.
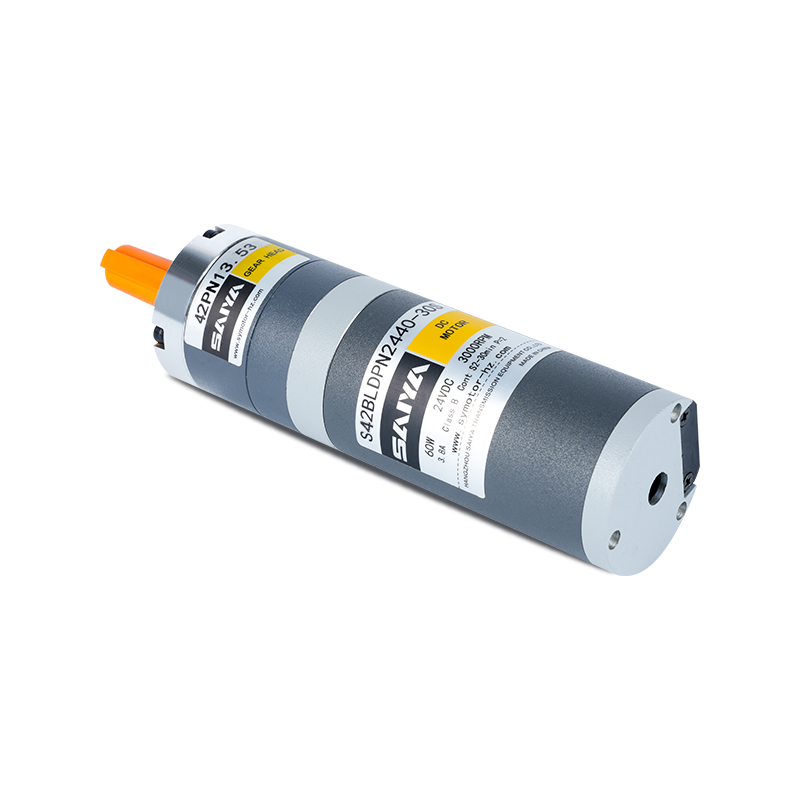 Motor de engranaje planetario sin escobillas de 42 mm con amplias relaciones de reducción Este motor planetario compacto sin escobillas de 42 mm proporciona relaciones de reducción de 3,7 a 307,54, lo que permite un control preciso de la velocidad y el par para robots y AGV. Con un par nominal de 0,048 N·m y un juego reducido, se adapta a ciclos de arranque y parada y movimientos controlados por posición. Ver producto →
Verifique el ciclo de trabajo, el aumento de temperatura y el ambiente real
Un motor clasificado para servicio continuo S1 a una temperatura ambiente de 40 °C se reducirá dentro de un gabinete de batería sellado que alcanza los 55 °C. La mayoría de los actuadores accionados por batería funcionan en servicio S2 de corta duración o S3 intermitente, y la clasificación define cuánto tiempo se puede mantener el par completo antes de que el devanado supere el límite de clase de aislamiento. Confirme la clase de aislamiento, normalmente Clase F a 155 °C, y el aumento de temperatura permitido en la hoja de datos.
Un motor de CC de imán permanente funciona a una velocidad sin carga proporcional al voltaje y desarrolla un par de parada proporcional a la corriente. La caída de la batería reescribe ambos valores en tiempo real.
Cuando un paquete de 24 V cae a 21 V con un estado de carga del 20 %, la velocidad y el par disponible caen aproximadamente un 12 %. Especifique el motor para el extremo inferior de la curva de descarga en lugar del voltaje en reposo, y registre la corriente del rotor bloqueado, así como la corriente nominal tanto del conector del variador como del tamaño del fusible.
85-92% Máxima eficiencia típica sin escobillas
20,8 a 5,2 A Corriente para 250 W de 12 V a 48 V
10.000-20.000 horas Sin escobillas service life in continuous duty
10:1 Ejemplo de relación de transmisión, salida de 0,3 a 3,0 Nm
Lista de verificación de selección de motores de engranajes de CC que funcionan con baterías
Utilice esta secuencia al comparar cotizaciones o revisar una propuesta de proveedor. Detecta la mayoría de los errores de tamaño y compatibilidad antes de crear prototipos.
- Convierta el par de carga en funcionamiento y la velocidad máxima a los valores del eje del motor utilizando la relación de la caja de cambios, luego agregue entre un 15 y un 20 % de espacio libre.
- Bloquee la arquitectura de la batería y confirme que el devanado del motor coincida con el extremo inferior de la curva de descarga.
- Elija sin escobillas cuando el tiempo de funcionamiento, el ruido o la vida útil determinen las especificaciones; Elija cepillado cuando el primer costo y un controlador simple sean más importantes.
- Seleccione una caja de cambios que soporte cargas radiales y de choque sin forzar un motor más grande.
- Verifique el ciclo de trabajo con la clase térmica del motor en el ambiente real del gabinete.
Si un requisito aún no está claro después de estas verificaciones, comparta el perfil de carga y las especificaciones de la batería con nuestro equipo de ingeniería para una revisión de las especificaciones del motor antes de utilizar herramientas o tomar muestras.
Preguntas frecuentes sobre motores de engranajes de CC alimentados por baterías
¿Cuál es el error más común en la selección de motores de engranajes de CC para equipos de batería?
Dimensionamiento por par máximo en lugar de carga continua. Un breve pico de arranque puede ser manejado por masa térmica y una caja de cambios ligeramente más grande, pero el funcionamiento continuo cerca del par de parada disparará los límites térmicos, acortará la vida útil de las escobillas y agotará la batería más rápido de lo que sugiere la estimación de tiempo de funcionamiento.
¿Cuánto tiempo más funcionará un motor de engranajes de CC sin escobillas con la misma batería?
El tiempo de ejecución aumenta casi directamente con la eficiencia promedio. Con un 85-92 % sin escobillas frente a un 70-80 % con escobillas, espere entre un 12 y un 20 % más de tiempo de funcionamiento con el mismo paquete, además de menos calor residual dentro de la carcasa sellada de la batería.
¿Debo elegir un motor de 24 V o 48 V para un accionamiento AGV?
Utilice 24 V para AGV compactos de hasta aproximadamente 250 W donde el BMS y el cableado son pequeños. Pase a 48 V por encima de aproximadamente 250 W para reducir a la mitad la corriente, reducir el tamaño del conductor y simplificar la administración de baterías de mayor potencia.
¿Necesito una caja de cambios planetaria para una aplicación alimentada por batería?
Las etapas planetarias son las más seguras para aplicaciones de arranque-parada, marcha atrás y baterías con carga de choque porque distribuyen la carga entre múltiples engranajes. Si el trabajo es suave y continuo, un motorreductor de eje paralelo con una relación más baja puede ser más rentable.
DETALLES DE CONTACTO
- Teléfono: 0086-0571-86951513/86951543
- Fax: 0086-571-86040769
- Correo electrónico: [email protected] / [email protected] / [email protected]
- Oficina: Hangzhou Saiya Transmisson Equipment Co.,Ltd
- Dirección: Room 2201, Wanyin building, Hangzhou City, Zhejiang Province
- Fábrica: Zhejiang Saiya Intelligent Manufacturing Co., Ltd.
- Dirección: No.35 Building , Zhongnan High-tech Yunhe Zhigu Industrial Park, Xinan town, Deqing county, Huzhou city, Zhejiang, China
ENLACE RÁPIDO
PRODUCTO
Si estás interesado
En nuestros productos,
Por favor consúltenos
Derechos de autor © Zhejiang Saiya Intelligent Manufacturing Co., Ltd. Todos los derechos de autor.
Proveedores de motores reductores de engranajes personalizados
