 ES
 English
 中文简体
 русский
 Español

Inicio / Noticias / Noticias de la Industria / ¿Cómo reduce un motor de engranajes CC sin escobillas el ruido en aplicaciones industriales?

Industria de aplicaciones
AGV
robots automatizados
Corte por láser
Clasificación logística
Central fotovoltaica
Dispositivos médicos
¿Cómo reduce un motor de engranajes CC sin escobillas el ruido en aplicaciones industriales?
Un vehículo guiado automáticamente (AGV) de 650 kg que se movía a través de una sala de envasado de alimentos a 1,2 m/s irradiaba 73 dBA de ruido de conducción con su motor de engranajes CC con escobillas original. Después de que el mismo vehículo fuera reequipado con un 48 V motor de engranajes CC sin escobillas y una etapa planetaria de precisión, el nivel medido cayó a 61 dBA a idéntica velocidad y distancia. Esa diferencia de 12 dB no es una cifra de marketing; proviene de eliminar el contacto cepillo-conmutador, ajustar la precisión del engranaje y acortar la trayectoria de vibración hacia el bastidor de la máquina.
Este artículo explica cómo un motorreductor de CC sin escobillas reduce el ruido en aplicaciones industriales, hasta dónde puede llegar realmente la reducción y qué decisiones sobre los componentes deciden el número final. En resumen: el motor elimina la fuente dominante de alta frecuencia y la caja de cambios determina qué parte de la vibración restante se vuelve audible. La interacción entre ambos es la razón por la que un cambio de motor por sí solo rara vez ofrece todos los beneficios posibles.
La eliminación de la fricción del cepillo elimina la fuente de ruido de más alta frecuencia
Cambie un motor de CC de conmutación con escobillas a sin escobillas y la fuente de ruido más fuerte desaparecerá antes de que se realice cualquier otro cambio.
En un motor de CC con escobillas, las escobillas de carbón se deslizan contra los segmentos del conmutador. En cada transición de segmento, la corriente se interrumpe y se reinicia, generando microarcos y ruido de contacto mecánico. El resultado es un ruido de banda ancha más intenso entre 3 kHz y 8 kHz, una banda en la que el oído humano es más sensible. Es por eso que un motor con escobillas suena áspero incluso cuando su lectura general de decibeles es moderada. Un motorreductor de CC sin escobillas reemplaza el conmutador mecánico por una conmutación electrónica activada por un sensor Hall. No hay cepillos que deslizar, ni arcos que silbar, ni discontinuidades periódicas de contacto.
Las mediciones típicas de nivel de sonido sin carga a 3000 r/min colocan un motorreductor de CC con escobillas de 60 W en el rango de 62-68 dBA, mientras que una unidad sin escobillas equivalente con la misma caja de cambios y montaje se sitúa alrededor de 55-60 dBA. La reducción se concentra en la banda de alta frecuencia, lo que hace que el cambio percibido sea mayor de lo que sugiere el número bruto. La misma arquitectura sin escobillas que reduce ruido de funcionamiento en electrodomésticos escala directamente a marcos industriales.
Debido a que una reducción de 10 dBA suena aproximadamente la mitad de fuerte para el oído humano, eliminar el contacto del conmutador de escobillas cambia el carácter del ruido de la máquina, no solo su volumen.
-12 dBA Reducción típica ponderada A en un motorreductor completo a la misma velocidad y carga
3-8 kHz Banda de frecuencia que desaparece al eliminar la conmutación mecánica.
0 Los contactos deslizantes mecánicos que quedan en el motor se desgastan, forman arcos y generan ruido.
Gear Precision establece el nivel de ruido mínimo después de eliminar el ruido del cepillo
Una vez que el ruido del cepillo desaparece, la caja de cambios se convierte en el piso de ruido y la precisión del engranaje decide qué tan bajo se encuentra ese piso.
El chirrido de los engranajes se produce por un error de transmisión, que se define como la diferencia entre el movimiento de engrane ideal de un par de engranajes y el movimiento real transmitido bajo carga, causado por desviaciones del perfil de los dientes, errores de paso y deflexión elástica. En un motorreductor de escobillas, este ruido tonal por debajo de 2 kHz suele estar enmascarado por el ruido de las escobillas. Después de cambiar a un motor sin escobillas, el enmascaramiento desaparece y las frecuencias de engranaje se convierten en la firma audible dominante, típicamente de 500 Hz a 2 kHz, similar a un tono y fuertemente correlacionada con la velocidad y el número de dientes.
Por lo tanto, el orden correcto es quitar primero las escobillas del motor y luego reducir el error de transmisión. Los engranajes helicoidales producen un pico de excitación más bajo que los engranajes rectos porque la transferencia de carga es gradual. Las cajas de engranajes planetarios de precisión con flancos de dientes endurecidos y rectificados reducen los errores de transmisión aún más que los engranajes tallados. El juego debe controlarse con una precarga ligera: el juego cero elimina el impacto, mientras que la precarga excesiva añade ruido de fricción y calor. Los fabricantes que integran el motor y la caja de cambios en una sola carcasa, como la línea de motores de engranajes de CC sin escobillas que se ofrece aquí, reducen la variación del ensamblaje en origen.
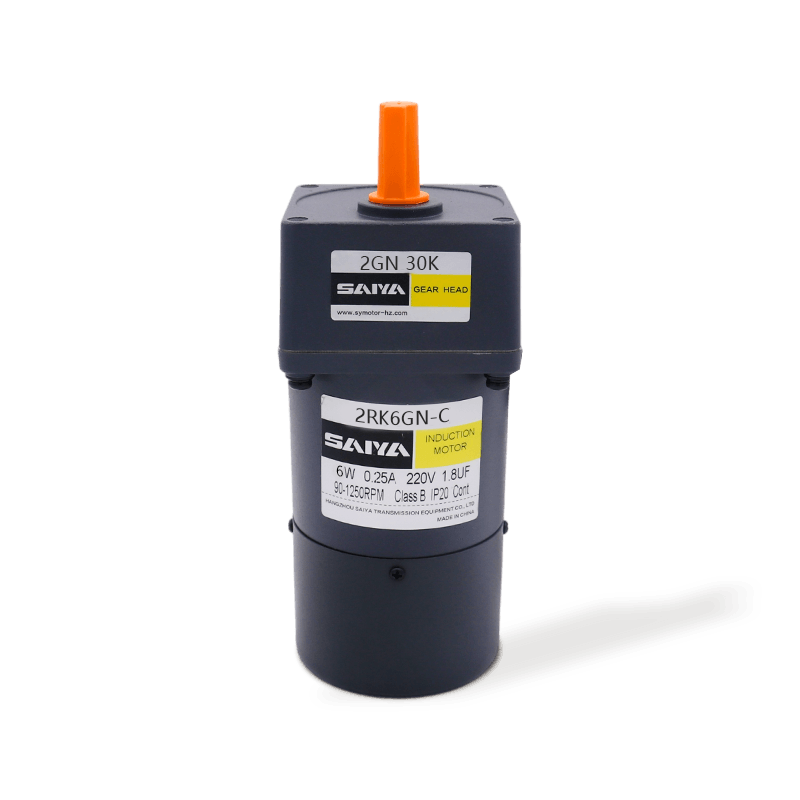 Motores de engranajes CC sin escobillas de alto rendimiento con etapa planetaria Esta línea de productos cubre motores de engranajes sin escobillas de 24 V a 230 V diseñados para un funcionamiento silencioso. El contexto destaca una reducción de ruido de 12 dB cuando se combina con una caja de cambios planetaria de precisión, lo que hace que esta página sea esencial para seleccionar la combinación correcta. Ver producto →
Motorreductor DC cepillado
- Contacto cepillo-conmutador mecánico
- Ruido de alta frecuencia de banda ancha, 3-8 kHz
- Nivel de unidad completa: 60-68 dBA
- El desgaste de las escobillas aumenta el ruido a lo largo de la vida útil
- El arco genera EMI y un silbido audible
Motorreductor CC sin escobillas
- Conmutación electrónica, sin contacto deslizante.
- Ruido tonal del engranaje, 0,5-2 kHz
- Nivel de unidad completa: 52-62 dBA
- El perfil de ruido se mantiene estable durante la vida útil
- Baja EMI, espectro limpio de alta frecuencia
Una consecuencia práctica: cambiar a un motor sin escobillas sin actualizar una caja de cambios recta de baja calidad normalmente solo recupera 5-7 dBA. Al emparejar el motor sin escobillas con una etapa planetaria de precisión se recuperan entre 10 y 14 dBA. La caja de cambios decide qué parte de la mejora del motor realmente escuchas.
El montaje y la resonancia deciden si un motor silencioso permanece silencioso bajo carga
Un motor silencioso es tan silencioso como la estructura a la que está atornillado.
Incluso un motor sin escobillas bien conmutado produce pequeñas ondulaciones del par y armónicos de engranaje. Cuando un soporte de montaje tiene una frecuencia natural cercana a esos armónicos, el marco los amplifica hasta convertirlos en ruido irradiado. Tres variables de instalación son las más importantes: la rigidez de la cara de montaje, la alineación entre el motor y el eje impulsado y la rigidez del acoplamiento. Un soporte de brida rígida con un registro mecanizado con precisión reduce la transmisión de vibraciones entre 6 y 10 dB en comparación con un soporte de pie compatible bajo tensión de la correa. Una desalineación del eje de 0,1 mm puede aumentar el ruido del engranaje entre 3 y 5 dB.
En accionamientos AGV y logísticos, el factor de forma integrado ayuda. Un motor de engranajes sin escobillas de 24 V con una etapa planetaria en una brida de servogrado mantiene la trayectoria de vibración corta y empuja los picos de resonancia a frecuencias más altas. Esta configuración es una opción común para los accionamientos de desplazamiento y elevación de AGV porque combina un bajo ruido audible con un alto margen de sobrecarga, normalmente un par continuo de 1 a 3 Nm con una entrada de 24 V, y la etapa planetaria absorbe las cargas de impacto en lugar de transmitirlas al bastidor.
 Motorreductor sin escobillas de 24 V para aplicaciones de automatización y AGV Este motor compacto de 24 V ofrece 25-400 W a 3000 rpm con un par nominal de 0,08 Nm. Su diseño sin escobillas y su etapa planetaria reducen la vibración y el ruido, lo que es ideal para recorridos de AGV donde el bajo nivel de ruido y el alto margen de sobrecarga son importantes. Ver producto →
Resultado de campo: un AGV adaptado de un motor con escobillas de 250 W a un motor de engranaje planetario sin escobillas de 48 V midió 11 dBA menos de ruido en la posición del operador, de 68 a 57 dBA, sin otros cambios mecánicos.
Reducción de ruido medida: cómo se comparan las configuraciones de las unidades
La reducción más pequeña en el mundo real proviene únicamente del cambio de motor; el mayor proviene de la mejora conjunta de la etapa del motor y del engranaje.
El siguiente cuadro muestra niveles representativos de presión sonora ponderados A medidos a 1 m del bastidor del motor, a 3000 r/min en el eje del motor, sin carga externa. Estos valores representan la dispersión que normalmente se observa en los informes de pruebas de motores; Los números finales cambian entre 2 y 4 dBA según el montaje y la carga.
| Configuración | Nivel típico | Frecuencia dominante | Uso típico |
| Engranaje recto DC cepillado | 66-70 dBA | Banda ancha de 3-8 kHz | Transportadores económicos |
| Planetario DC cepillado gear | 62-66 dBA | Banda ancha de 2-5 kHz | Unidades AGV más antiguas |
| Engranaje recto BLDC | 58-62 dBA | 1-3 kHz tonales | Automatización presupuestaria |
| Planetario helicoidal BLDC | 54-58 dBA | 0,5-1,5 kHz tonales | Líneas de envasado y clasificación |
| Planetario de precisión BLDC | 51-55 dBA | 0,5-1 kHz tonales | AGV, médico, robótica |
Cuando la etapa de engranaje se actualiza junto con el motor, la reducción total alcanza 12-15 dBA en comparación con la transmisión de engranaje recto con escobillas original. Debido a que cada 10 dBA reduce a la mitad el volumen percibido, la mejora es inmediatamente audible en la planta.
Cómo especificar un motor de engranajes CC sin escobillas de bajo ruido para su aplicación
Establezca un objetivo de ruido en dBA a 1 m, luego trabaje hacia atrás desde ese número hasta el diseño eléctrico del motor, el tipo de engranaje y la geometría de montaje.
- Fije la velocidad de funcionamiento y el par, incluidos los picos intermitentes. El ruido suele ser peor en los puntos de resonancia, no a la velocidad máxima.
- Elija un motor sin escobillas con conmutación electrónica adaptada. Solicite al fabricante una medición de dBA a 1 m en su punto de funcionamiento, no solo en vacío.
- Seleccione la etapa de marcha. Se requiere un planetario helicoidal o planetario de precisión para ruidos tonales inferiores a 60 dBA; un engranaje recto puede funcionar sólo cuando el objetivo está por encima de 62 dBA.
- Revise el sobre de montaje. Prefiera un montaje frontal con bridas con un registro mecanizado en lugar de un soporte de chapa delgada.
- Haga un prototipo y mida en la máquina real, porque el marco siempre agrega algunos decibeles en comparación con una prueba en banco.
La selección de voltaje interactúa directamente con la compatibilidad del control. Los motores de engranajes sin escobillas de bajo voltaje de 24 V y 48 V son estándar para AGV y equipos móviles, mientras que los motores de engranajes sin escobillas de alto voltaje de 220-230 V se adaptan a maquinaria industrial fija con alimentación directa de bus de CA. En Zhejiang Saiya Intelligent Manufacturing Co., Ltd., ambas familias de voltaje están construidas en marcos compactos con etapas planetarias integradas.
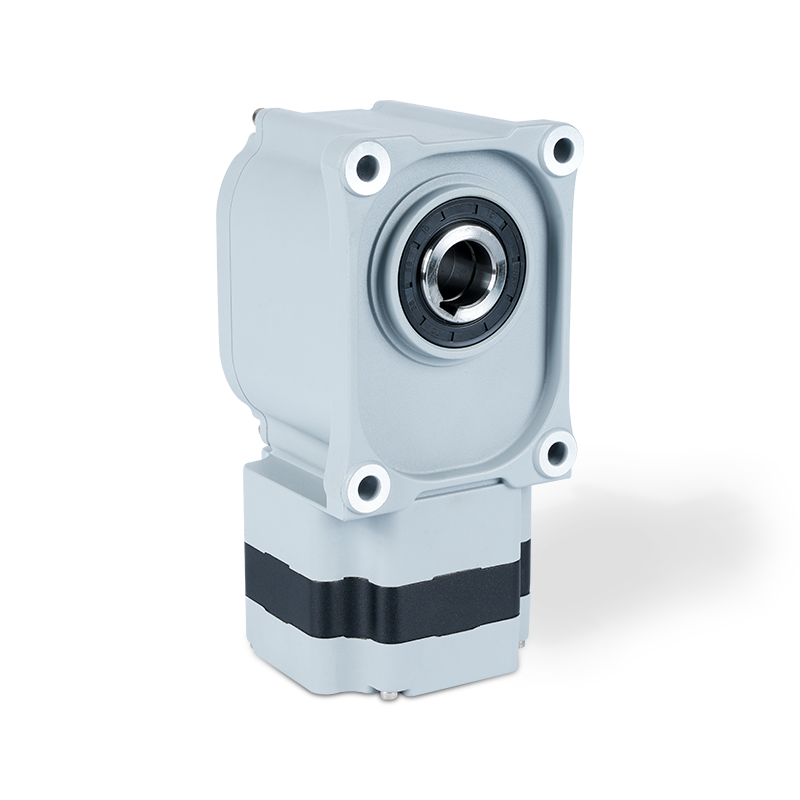 Motorreductor sin escobillas 220V-230V para maquinaria industrial fija Este motor, que funciona con alimentación de CA industrial estándar, ofrece 10-400 W a 3000 rpm con un par de torsión de hasta 1,5 Nm. Se adapta a equipos fijos que necesitan un control de movimiento confiable y su marco compacto con etapa planetaria integrada ayuda a reducir el ruido audible. Ver producto →
| Parámetro | Qué preguntar | Por qué es importante |
| Tensión nominal | 24 V, 48 V, 100-120 V o 220-230 V | Define la compatibilidad de control y la capacidad de par máximo. |
| Relación de transmisión | 3:1 a 100:1, dependiendo de la velocidad de salida | Establece la velocidad de salida y la inercia reflejada en el eje del motor. |
| Especificación de ruido | dBA a 1 m, medido en el punto de funcionamiento | La única especificación que realmente protege a su objetivo |
| Contragolpe | 10 minutos de arco o menos para planetarios de precisión | Afecta el chirrido del engranaje, el impacto y el error de posicionamiento. |
| Tipo de montaje | Brida con registro mecanizado o soporte de pie | Determina el comportamiento de resonancia y la transmisión de vibraciones. |
| Clasificación de protección | IP40 a IP65 según sea necesario | Las condiciones de polvo y lavado afectan el ruido a largo plazo |
Regla de oro: presupuesta un margen de 4-6 dB en su cálculo de ruido. Las tolerancias de resonancia, carga e instalación siempre añaden algunos decibeles en comparación con el informe de prueba descargado del proveedor.
Preguntas frecuentes sobre el ruido del motor de engranajes de CC sin escobillas
Las cuatro respuestas a continuación cubren las preguntas que aparecen primero en cada discusión sobre reducción de ruido.
¿Cuánto más silencioso es un motor de engranajes de CC sin escobillas que un motor de CC con escobillas?
En un motorreductor completo con la misma velocidad y carga, la diferencia suele ser de 8 a 12 dBA, concentrada en la banda de 3 a 8 kHz que los operadores encuentran más molesta. El valor exacto depende de la etapa de transmisión y de la estructura de montaje.
¿Es la caja de cambios o el motor la principal fuente de ruido?
En un motorreductor con escobillas, el contacto entre escobillas y conmutador suele dominar por encima de 3 kHz. En un motorreductor sin escobillas, el engranaje del engranaje se convierte en la fuente principal, normalmente entre 0,5 y 2 kHz. Por lo tanto, actualizar la caja de cambios es la única forma de aprovechar todo el beneficio acústico del diseño sin escobillas.
¿El controlador afecta el nivel de ruido?
Sí, significativamente. Un controlador de entrada de conmutación trapezoidal produce más ondulación de par y ruido tonal más alto que un controlador de conmutación sinusoidal o orientado a campo. La frecuencia de conmutación también debe adaptarse a la inductancia del motor; un controlador no coincidente agrega ruidos en la banda de 10-20 kHz.
¿Puedo adaptar un motorreductor de CC sin escobillas a un equipo existente?
Generalmente sí, si el voltaje, la interfaz del controlador, las dimensiones de la brida y la relación de transmisión coinciden. La modernización de los accionamientos de AGV y transportadores es una práctica común. Debido a que los motores sin escobillas suelen ser más cortos que los motores con escobillas equivalentes al mismo par, los conflictos de envolvente son raros.
Si una máquina actualmente mide más de 65 dBA, comience con el cambio del motor sin escobillas, mida nuevamente y solo entonces decida si la caja de cambios también necesita una mejora de precisión. Ese método de dos pasos es el camino más rápido hacia una decisión defendible.
DETALLES DE CONTACTO
- Teléfono: 0086-0571-86951513/86951543
- Fax: 0086-571-86040769
- Correo electrónico: [email protected] / [email protected] / [email protected]
- Oficina: Hangzhou Saiya Transmisson Equipment Co.,Ltd
- Dirección: Room 2201, Wanyin building, Hangzhou City, Zhejiang Province
- Fábrica: Zhejiang Saiya Intelligent Manufacturing Co., Ltd.
- Dirección: No.35 Building , Zhongnan High-tech Yunhe Zhigu Industrial Park, Xinan town, Deqing county, Huzhou city, Zhejiang, China
ENLACE RÁPIDO
PRODUCTO
Si estás interesado
En nuestros productos,
Por favor consúltenos
Derechos de autor © Zhejiang Saiya Intelligent Manufacturing Co., Ltd. Todos los derechos de autor.
Proveedores de motores reductores de engranajes personalizados
